Domain bonn-augenarzt.de kaufen?
Wir ziehen mit dem Projekt
bonn-augenarzt.de um.
Sind Sie am Kauf der Domain
bonn-augenarzt.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain bonn-augenarzt.de kaufen?
Wie läuft ein Sehtest beim Augenarzt mit Kontaktlinsen ab?
Bei einem Sehtest mit Kontaktlinsen wird der Augenarzt zunächst die Sehschärfe mit den Linsen überprüfen. Anschließend wird er möglicherweise weitere Tests durchführen, um die Gesundheit der Augen zu überprüfen, wie z.B. den Augeninnendruck messen oder die Hornhaut untersuchen. Es ist wichtig, die Kontaktlinsen vor dem Termin nicht herauszunehmen, damit der Arzt die Sehkorrektur beurteilen kann. **
Was ist Edu?
Was ist Edu? Edu ist eine Abkürzung für Bildung oder Bildungseinrichtungen. Es kann sich auf Bildungsinhalte, Bildungstechnologien oder Bildungseinrichtungen beziehen. Edu bezieht sich oft auf den Bereich der formalen Bildung, wie Schulen, Universitäten oder Weiterbildungseinrichtungen. Es kann auch im Zusammenhang mit Online-Lernplattformen oder Bildungsressourcen verwendet werden. Insgesamt steht Edu für den Prozess des Lernens und der Wissensvermittlung. **


Ähnliche Suchbegriffe für UNITREE-G1-EDU-1
Top-Angebote
Produkte zum Begriff UNITREE-G1-EDU-1:
-
UNITREE R1 EDU 1 - Unitree R1 EDU U1 - Humanoider Roboter, StandardUnitree R1 Serie – humanoider Forschungsroboter Die Unitree R1 Serie umfasst eine Reihe humanoider Roboter, die für Forschung, Lehre und Entwicklung im Bereich künstliche Intelligenz und Robotik ausgelegt sind. Alle Modelle teilen eine identische Grundarchitektur mit zweibeinigem Aufbau, modularer Elektronik und integrierter Sensorik. Sie unterscheiden sich je nach Variante in Prozessorleistung, Freiheitsgraden, Sensorik und der Möglichkeit zur Programmierung. Durch die modulare Struktur und standardisierte Schnittstellen ist die Serie sowohl für experimentelle Projekte als auch für Lehranwendungen geeignet. Modellübersicht: R1 Base , 24 DOF, 8-Kern-CPU, Stereo-Kamera, keine Sekundärentwicklung, nicht programmierbar. R1 Edu U1 , +40 Tops KI-Rechenleistung, High- und Low-Level-Programmierung, Unterstützung für Simulationen (z. B. Isaac SIM). R1 Edu U2 , +2 DOF im Kopf (insgesamt 26), 100 Tops KI-Rechenleistung. R1 Edu U3 , Zwei Dex3-1 Dreifingerhände (ohne Tastsensorik), gesamt 40 DOF. R1 Edu U4 , Wie U3, jedoch mit Tastsensorik in den Händen. R1 Edu U5 , Zwei Revo 2 Basic Fünffingerhände, gesamt 38 DOF. R1 Edu U6 , Wie U5, jedoch Revo 2 Touch mit Tastsensorik. Modulare Bauweise , Die gemeinsame Plattform erlaubt den Austausch von Komponenten und erleichtert Upgrades zwischen den Modellen. Robuste Mechanik , Alle Varianten nutzen ein internes Kabelführungssystem und eine aktive Luftkühlung für stabilen Dauerbetrieb. Sensorintegration , Stereo-Kameras, Mikrofon-Arrays und Lautsprecher ermöglichen Wahrnehmung und Interaktion mit der Umgebung. Hochpräzise Aktuatoren , Jede Achse wird von kompakten Servomotoren mit präziser Rückmeldung angesteuert. Kommunikation , WiFi 6 und Bluetooth 5.2 sind in allen Versionen integriert, um kabellose Steuerung und Datenübertragung zu ermöglichen. Energieversorgung , Wechselbare Lithium-Akkus sichern eine Laufzeit von bis zu etwa einer Stunde und können im laufenden Betrieb getauscht werden. Technische Daten (Basismodell R1 Base): Maße stehend (L×B×H): ca. 1210 × 357 × 190 mm Gewicht mit Batterie: ca. 25 kg Gesamtfreiheitsgrade: 24 DOF (modellabhängig bis 40 DOF) Recheneinheit: 8-Kern CPU bis 100 Tops KI-Rechenleistung (modellabhängig) Beinlänge (Oberschenkel + Unterschenkel): ca. 0,675 m Armspannweite: ca. 0,435 m Konnektivität: WiFi 6, Bluetooth 5.2 Betriebsdauer: ca. 1 Stunde pro Akkuladung Anwendungsbereiche: Forschung und Entwicklung im Bereich humanoider Robotik und künstlicher Intelligenz Lehre und Ausbildung an Hochschulen und Forschungseinrichtungen Simulation, Bewegungsanalyse und Steuerungsentwicklung Interaktive Demonstrationen oder Robotik-Workshops Lieferumfang (modellabhängig): 1× Unitree R1 Roboter (je nach Variante Base oder Edu) 1× Controller 1× Batterie (Lithium-Akku, wechselbar) 1× Ladegerät 1× Bedienungsanleitung Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.15500,00 €*Versand: 51,65 €Sichere Weiterleitung zum Anbieter
-
UNITREE G1 EDU 2 - G1 EDU - Humanoider Roboter, U2 EDU PlusUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.46290,00 €*Versand: 95,53 €Sichere Weiterleitung zum Anbieter
-
UNITREE G1 EDU B - G1 EDU - Humanoider Roboter, Boxing-VersionUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.49590,00 €*Versand: 83,57 €Sichere Weiterleitung zum Anbieter
-
UNITREE G1 EDU10 - G1 EDU - Humanoider Roboter, U10 Professional BUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.47700,00 €*Versand: 83,57 €Sichere Weiterleitung zum Anbieter


-
Kann man Sehtest beim Augenarzt machen?
Ja, man kann einen Sehtest beim Augenarzt machen. Der Augenarzt kann verschiedene Tests durchführen, um die Sehkraft und das allgemeine Sehvermögen zu überprüfen. Dazu gehören Tests wie das Lesen von Buchstaben auf einer Tafel, das Bestimmen der Sehschärfe mit Hilfe von verschiedenen Linsen und das Überprüfen des Farbsehens. Der Augenarzt kann auch andere Aspekte der Augengesundheit überprüfen, wie z.B. den Augeninnendruck und den Zustand der Netzhaut. Es ist wichtig, regelmäßig einen Sehtest beim Augenarzt durchführen zu lassen, um eventuelle Sehprobleme frühzeitig zu erkennen und zu behandeln. **
-
Ist der Sehtest beim Augenarzt kostenlos?
Der Sehtest beim Augenarzt ist in der Regel nicht kostenlos. Die Kosten für den Sehtest können je nach Arztpraxis und Art des Tests variieren. Es ist ratsam, vorher die Kosten mit der Arztpraxis zu klären. In einigen Fällen können die Kosten für den Sehtest von der Krankenkasse übernommen werden, wenn bestimmte Voraussetzungen erfüllt sind. Es ist empfehlenswert, sich vorab über die Kosten und eventuelle Erstattungsmöglichkeiten zu informieren. **
-
Wie lautet der Sehtest beim Augenarzt?
Der Sehtest beim Augenarzt wird in der Regel mit Hilfe einer Tafel durchgeführt, auf der verschiedene Buchstaben oder Symbole in unterschiedlichen Größen dargestellt sind. Der Patient muss diese erkennen und benennen. Je nachdem, wie gut oder schlecht die Buchstaben erkannt werden, kann der Augenarzt eine Sehschwäche feststellen und eine entsprechende Korrektur empfehlen. **
-
Was macht der Augenarzt beim Sehtest?
Was macht der Augenarzt beim Sehtest? Der Augenarzt führt verschiedene Tests durch, um die Sehkraft und das Sehvermögen des Patienten zu überprüfen. Dazu gehören unter anderem das Lesen von Buchstaben auf einer Tafel in verschiedenen Entfernungen, das Erkennen von Formen und Farben sowie das Messen des Augeninnendrucks. Anhand der Ergebnisse kann der Augenarzt feststellen, ob eine Sehhilfe wie eine Brille oder Kontaktlinsen benötigt wird oder ob weitere Untersuchungen erforderlich sind, um eventuelle Augenerkrankungen zu diagnostizieren. Der Sehtest ist ein wichtiger Bestandteil der augenärztlichen Untersuchung und hilft dabei, die Gesundheit der Augen zu überwachen und eventuelle Probleme frühzeitig zu erkennen. **
Wie viel kostet ein Sehtest beim Augenarzt?
Ein Sehtest beim Augenarzt kann je nach Art des Tests und der Region, in der man lebt, variieren. In der Regel kostet ein einfacher Sehtest beim Augenarzt zwischen 20 und 50 Euro. Wenn spezielle Tests wie ein Farbsehtest oder ein Gesichtsfeldtest durchgeführt werden müssen, können die Kosten höher sein. Es ist ratsam, vorab mit dem Augenarzt über die Kosten zu sprechen, um Überraschungen zu vermeiden. Manche Krankenkassen übernehmen die Kosten für Sehtests, daher lohnt es sich, dies im Voraus zu klären. **
Wie lange dauert ein Sehtest beim Augenarzt?
Ein Sehtest beim Augenarzt dauert in der Regel etwa 15-30 Minuten, abhängig von der Art des Tests und den individuellen Bedürfnissen des Patienten. Zu Beginn wird oft eine Anamnese durchgeführt, um Informationen über die Sehgeschichte des Patienten zu sammeln. Anschließend werden verschiedene Tests durchgeführt, wie beispielsweise der Sehtest mit Buchstaben oder Zahlen, der Farbsehtest und der Gesichtsfeldtest. Nach Abschluss aller Tests bespricht der Augenarzt die Ergebnisse mit dem Patienten und empfiehlt gegebenenfalls weitere Maßnahmen, wie beispielsweise eine Brille oder Kontaktlinsen. **
Top-Angebote
Produkte zum Begriff UNITREE-G1-EDU-1:
-
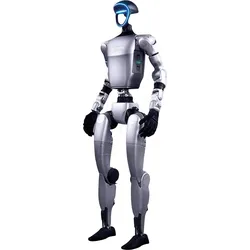
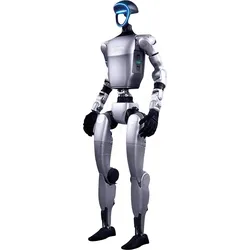
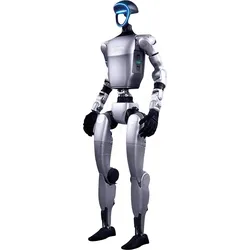
UNITREE G1 EDU 1 - G1 EDU - Humanoider Roboter, U1 EDU StandardUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.37360,00 €*Versand: 95,53 €Sichere Weiterleitung zum Anbieter
-
Snelling, Rhona: Edu Breakout Englisch - Hybride Ausgabe allangoEdu Breakout Englisch - Hybride Ausgabe allango , Escape Games für die 7./8. Klasse. Unterrichtshandreichung mit Audios inklusive Lizenzschlüssel allango (36 Monate) , Zündverteiler > Elektrik & Zündungen , Erscheinungsjahr: 20240930, Produktform: Kassette, Inhalt/Anzahl: 1, Inhalt/Anzahl: 1, Autoren: Snelling, Rhona, Seitenzahl/Blattzahl: 86, Keyword: Englisch; Material für Unterrichtende; Sekundarstufe I; Unterrichtshandreichung mit Audios, Fachschema: Englisch / Lehrermaterial~Englisch / Schulbuch, Bildungsmedien Fächer: Englisch, Altersempfehlung / Lesealter: 23, Genaues Alter: GES, Warengruppe: HC/Schulbücher/Unterrichtsmat./Lehrer, Schulform: GES GYM HAS RES SEK, Sender’s product category: BUNDLE, Länge: 300, Breite: 216, Höhe: 7, Gewicht: 318, Produktform: Kartoniert, Genre: Schule und Lernen,25,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
UNITREE R1 EDU 1 - Unitree R1 EDU U1 - Humanoider Roboter, StandardUnitree R1 Serie – humanoider Forschungsroboter Die Unitree R1 Serie umfasst eine Reihe humanoider Roboter, die für Forschung, Lehre und Entwicklung im Bereich künstliche Intelligenz und Robotik ausgelegt sind. Alle Modelle teilen eine identische Grundarchitektur mit zweibeinigem Aufbau, modularer Elektronik und integrierter Sensorik. Sie unterscheiden sich je nach Variante in Prozessorleistung, Freiheitsgraden, Sensorik und der Möglichkeit zur Programmierung. Durch die modulare Struktur und standardisierte Schnittstellen ist die Serie sowohl für experimentelle Projekte als auch für Lehranwendungen geeignet. Modellübersicht: R1 Base , 24 DOF, 8-Kern-CPU, Stereo-Kamera, keine Sekundärentwicklung, nicht programmierbar. R1 Edu U1 , +40 Tops KI-Rechenleistung, High- und Low-Level-Programmierung, Unterstützung für Simulationen (z. B. Isaac SIM). R1 Edu U2 , +2 DOF im Kopf (insgesamt 26), 100 Tops KI-Rechenleistung. R1 Edu U3 , Zwei Dex3-1 Dreifingerhände (ohne Tastsensorik), gesamt 40 DOF. R1 Edu U4 , Wie U3, jedoch mit Tastsensorik in den Händen. R1 Edu U5 , Zwei Revo 2 Basic Fünffingerhände, gesamt 38 DOF. R1 Edu U6 , Wie U5, jedoch Revo 2 Touch mit Tastsensorik. Modulare Bauweise , Die gemeinsame Plattform erlaubt den Austausch von Komponenten und erleichtert Upgrades zwischen den Modellen. Robuste Mechanik , Alle Varianten nutzen ein internes Kabelführungssystem und eine aktive Luftkühlung für stabilen Dauerbetrieb. Sensorintegration , Stereo-Kameras, Mikrofon-Arrays und Lautsprecher ermöglichen Wahrnehmung und Interaktion mit der Umgebung. Hochpräzise Aktuatoren , Jede Achse wird von kompakten Servomotoren mit präziser Rückmeldung angesteuert. Kommunikation , WiFi 6 und Bluetooth 5.2 sind in allen Versionen integriert, um kabellose Steuerung und Datenübertragung zu ermöglichen. Energieversorgung , Wechselbare Lithium-Akkus sichern eine Laufzeit von bis zu etwa einer Stunde und können im laufenden Betrieb getauscht werden. Technische Daten (Basismodell R1 Base): Maße stehend (L×B×H): ca. 1210 × 357 × 190 mm Gewicht mit Batterie: ca. 25 kg Gesamtfreiheitsgrade: 24 DOF (modellabhängig bis 40 DOF) Recheneinheit: 8-Kern CPU bis 100 Tops KI-Rechenleistung (modellabhängig) Beinlänge (Oberschenkel + Unterschenkel): ca. 0,675 m Armspannweite: ca. 0,435 m Konnektivität: WiFi 6, Bluetooth 5.2 Betriebsdauer: ca. 1 Stunde pro Akkuladung Anwendungsbereiche: Forschung und Entwicklung im Bereich humanoider Robotik und künstlicher Intelligenz Lehre und Ausbildung an Hochschulen und Forschungseinrichtungen Simulation, Bewegungsanalyse und Steuerungsentwicklung Interaktive Demonstrationen oder Robotik-Workshops Lieferumfang (modellabhängig): 1× Unitree R1 Roboter (je nach Variante Base oder Edu) 1× Controller 1× Batterie (Lithium-Akku, wechselbar) 1× Ladegerät 1× Bedienungsanleitung Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.15500,00 €*Versand: 51,65 €Sichere Weiterleitung zum Anbieter
-
UNITREE G1 EDU 2 - G1 EDU - Humanoider Roboter, U2 EDU PlusUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.46290,00 €*Versand: 95,53 €Sichere Weiterleitung zum Anbieter
-
Wie läuft ein Sehtest beim Augenarzt mit Kontaktlinsen ab?
Bei einem Sehtest mit Kontaktlinsen wird der Augenarzt zunächst die Sehschärfe mit den Linsen überprüfen. Anschließend wird er möglicherweise weitere Tests durchführen, um die Gesundheit der Augen zu überprüfen, wie z.B. den Augeninnendruck messen oder die Hornhaut untersuchen. Es ist wichtig, die Kontaktlinsen vor dem Termin nicht herauszunehmen, damit der Arzt die Sehkorrektur beurteilen kann. **
-
Was ist Edu?
Was ist Edu? Edu ist eine Abkürzung für Bildung oder Bildungseinrichtungen. Es kann sich auf Bildungsinhalte, Bildungstechnologien oder Bildungseinrichtungen beziehen. Edu bezieht sich oft auf den Bereich der formalen Bildung, wie Schulen, Universitäten oder Weiterbildungseinrichtungen. Es kann auch im Zusammenhang mit Online-Lernplattformen oder Bildungsressourcen verwendet werden. Insgesamt steht Edu für den Prozess des Lernens und der Wissensvermittlung. **
-
Kann man Sehtest beim Augenarzt machen?
Ja, man kann einen Sehtest beim Augenarzt machen. Der Augenarzt kann verschiedene Tests durchführen, um die Sehkraft und das allgemeine Sehvermögen zu überprüfen. Dazu gehören Tests wie das Lesen von Buchstaben auf einer Tafel, das Bestimmen der Sehschärfe mit Hilfe von verschiedenen Linsen und das Überprüfen des Farbsehens. Der Augenarzt kann auch andere Aspekte der Augengesundheit überprüfen, wie z.B. den Augeninnendruck und den Zustand der Netzhaut. Es ist wichtig, regelmäßig einen Sehtest beim Augenarzt durchführen zu lassen, um eventuelle Sehprobleme frühzeitig zu erkennen und zu behandeln. **
-
Ist der Sehtest beim Augenarzt kostenlos?
Der Sehtest beim Augenarzt ist in der Regel nicht kostenlos. Die Kosten für den Sehtest können je nach Arztpraxis und Art des Tests variieren. Es ist ratsam, vorher die Kosten mit der Arztpraxis zu klären. In einigen Fällen können die Kosten für den Sehtest von der Krankenkasse übernommen werden, wenn bestimmte Voraussetzungen erfüllt sind. Es ist empfehlenswert, sich vorab über die Kosten und eventuelle Erstattungsmöglichkeiten zu informieren. **
Ähnliche Suchbegriffe für UNITREE-G1-EDU-1
-
UNITREE G1 EDU B - G1 EDU - Humanoider Roboter, Boxing-VersionUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.49590,00 €*Versand: 83,57 €Sichere Weiterleitung zum Anbieter
-
UNITREE G1 EDU10 - G1 EDU - Humanoider Roboter, U10 Professional BUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.47700,00 €*Versand: 83,57 €Sichere Weiterleitung zum Anbieter
-
UNITREE G1 EDU13 - G1 EDU - Humanoider Roboter, U13 Ultimate GUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.42840,00 €*Versand: 91,54 €Sichere Weiterleitung zum Anbieter
-
UNITREE G1 EDU12 - G1 EDU - Humanoider Roboter, U12 Professional FUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.46390,00 €*Versand: 83,57 €Sichere Weiterleitung zum Anbieter
-
Wie lautet der Sehtest beim Augenarzt?
Der Sehtest beim Augenarzt wird in der Regel mit Hilfe einer Tafel durchgeführt, auf der verschiedene Buchstaben oder Symbole in unterschiedlichen Größen dargestellt sind. Der Patient muss diese erkennen und benennen. Je nachdem, wie gut oder schlecht die Buchstaben erkannt werden, kann der Augenarzt eine Sehschwäche feststellen und eine entsprechende Korrektur empfehlen. **
-
Was macht der Augenarzt beim Sehtest?
Was macht der Augenarzt beim Sehtest? Der Augenarzt führt verschiedene Tests durch, um die Sehkraft und das Sehvermögen des Patienten zu überprüfen. Dazu gehören unter anderem das Lesen von Buchstaben auf einer Tafel in verschiedenen Entfernungen, das Erkennen von Formen und Farben sowie das Messen des Augeninnendrucks. Anhand der Ergebnisse kann der Augenarzt feststellen, ob eine Sehhilfe wie eine Brille oder Kontaktlinsen benötigt wird oder ob weitere Untersuchungen erforderlich sind, um eventuelle Augenerkrankungen zu diagnostizieren. Der Sehtest ist ein wichtiger Bestandteil der augenärztlichen Untersuchung und hilft dabei, die Gesundheit der Augen zu überwachen und eventuelle Probleme frühzeitig zu erkennen. **
-
Wie viel kostet ein Sehtest beim Augenarzt?
Ein Sehtest beim Augenarzt kann je nach Art des Tests und der Region, in der man lebt, variieren. In der Regel kostet ein einfacher Sehtest beim Augenarzt zwischen 20 und 50 Euro. Wenn spezielle Tests wie ein Farbsehtest oder ein Gesichtsfeldtest durchgeführt werden müssen, können die Kosten höher sein. Es ist ratsam, vorab mit dem Augenarzt über die Kosten zu sprechen, um Überraschungen zu vermeiden. Manche Krankenkassen übernehmen die Kosten für Sehtests, daher lohnt es sich, dies im Voraus zu klären. **
-
Wie lange dauert ein Sehtest beim Augenarzt?
Ein Sehtest beim Augenarzt dauert in der Regel etwa 15-30 Minuten, abhängig von der Art des Tests und den individuellen Bedürfnissen des Patienten. Zu Beginn wird oft eine Anamnese durchgeführt, um Informationen über die Sehgeschichte des Patienten zu sammeln. Anschließend werden verschiedene Tests durchgeführt, wie beispielsweise der Sehtest mit Buchstaben oder Zahlen, der Farbsehtest und der Gesichtsfeldtest. Nach Abschluss aller Tests bespricht der Augenarzt die Ergebnisse mit dem Patienten und empfiehlt gegebenenfalls weitere Maßnahmen, wie beispielsweise eine Brille oder Kontaktlinsen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.